คาดว่าแฟน ๆ เครื่องบินจำลองคงจะคุ้นเคยกับระบบบังคับเลี้ยวอยู่แล้ว ระบบบังคับเลี้ยว RC Servo มีบทบาทสำคัญในเครื่องบินจำลอง โดยเฉพาะอย่างยิ่งในเครื่องบินปีกตรึงและเรือ ระบบบังคับเลี้ยว การบินขึ้น และลงจอดของเครื่องบินต้องได้รับการควบคุมโดยระบบบังคับเลี้ยว ปีกเครื่องบินสามารถหมุนไปข้างหน้าและถอยหลังได้ ซึ่งต้องอาศัยแรงดึงของมอเตอร์เซอร์โว
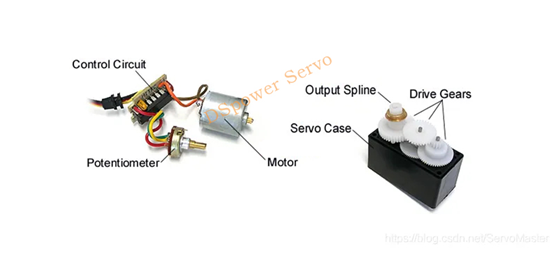
มอเตอร์เซอร์โว หรือที่รู้จักกันในชื่อมอเตอร์เซอร์โวขนาดเล็ก โครงสร้างของชุดบังคับเลี้ยวค่อนข้างเรียบง่าย โดยทั่วไปประกอบด้วยมอเตอร์กระแสตรงขนาดเล็ก (มอเตอร์ขนาดเล็ก) และชุดเกียร์ทดรอบ โพเทนชิออมิเตอร์ (เชื่อมต่อกับชุดเกียร์ทดรอบเพื่อทำหน้าที่เป็นเซ็นเซอร์ตำแหน่ง) แผงวงจรควบคุม (โดยทั่วไปประกอบด้วยตัวเปรียบเทียบแรงดันไฟฟ้า สัญญาณอินพุต และแหล่งจ่ายไฟ)
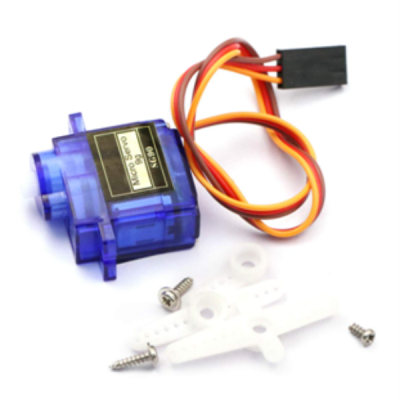
เซอร์โว แตกต่างจากหลักการของมอเตอร์สเต็ปเปอร์ โดยพื้นฐานแล้วเซอร์โวเป็นระบบที่ประกอบด้วยมอเตอร์กระแสตรงและส่วนประกอบต่างๆ มอเตอร์สเต็ปเปอร์อาศัยขดลวดสเตเตอร์ที่ได้รับพลังงานเพื่อสร้างสนามแม่เหล็กเพื่อดึงดูดโรเตอร์แม่เหล็กถาวร หรือกระตุ้นสเตเตอร์แกนรีลักแตนซ์ให้หมุนไปยังตำแหน่งที่กำหนด โดยพื้นฐานแล้ว ความผิดพลาดมีน้อยมาก และโดยทั่วไปไม่มีการควบคุมป้อนกลับ กำลังของมอเตอร์เซอร์โวขนาดเล็กของชุดพวงมาลัยมาจากมอเตอร์กระแสตรง ดังนั้นจึงต้องติดตั้งตัวควบคุมที่ส่งคำสั่งไปยังมอเตอร์กระแสตรง และระบบชุดพวงมาลัยจึงมีการควบคุมป้อนกลับ
เฟืองขับของกลุ่มเฟืองทดภายในเฟืองพวงมาลัยเชื่อมต่อกับโพเทนชิออมิเตอร์เพื่อสร้างเซ็นเซอร์ตำแหน่ง ดังนั้นมุมการหมุนของเฟืองพวงมาลัยจึงขึ้นอยู่กับมุมการหมุนของโพเทนชิออมิเตอร์ ปลายทั้งสองด้านของโพเทนชิออมิเตอร์นี้เชื่อมต่อกับขั้วบวกและขั้วลบของแหล่งจ่ายไฟขาเข้า และปลายเลื่อนเชื่อมต่อกับเพลาหมุน สัญญาณจะถูกป้อนเข้าพร้อมกันไปยังตัวเปรียบเทียบแรงดันไฟฟ้า (ออปแอมป์) และแหล่งจ่ายไฟของออปแอมป์จะเชื่อมต่อกับแหล่งจ่ายไฟขาเข้า สัญญาณควบคุมขาเข้าคือสัญญาณพัลส์ไวด์มอดูเลต (PWM) ซึ่งจะเปลี่ยนแรงดันไฟฟ้าเฉลี่ยตามสัดส่วนของแรงดันไฟฟ้าสูงในช่วงเวลากลาง ตัวเปรียบเทียบแรงดันไฟฟ้าขาเข้านี้.
โดยการเปรียบเทียบแรงดันไฟฟ้าเฉลี่ยของสัญญาณอินพุตกับแรงดันไฟฟ้าของเซ็นเซอร์ตำแหน่งกำลังไฟฟ้า ตัวอย่างเช่น หากแรงดันไฟฟ้าอินพุตสูงกว่าแรงดันไฟฟ้าของเซ็นเซอร์ตำแหน่ง เครื่องขยายเสียงจะจ่ายแรงดันไฟฟ้าบวก และหากแรงดันไฟฟ้าอินพุตสูงกว่าแรงดันไฟฟ้าของเซ็นเซอร์ตำแหน่ง เครื่องขยายเสียงจะจ่ายแรงดันไฟฟ้าลบ นั่นคือ แรงดันไฟฟ้าย้อนกลับ การควบคุมนี้จะควบคุมการหมุนไปข้างหน้าและถอยหลังของมอเตอร์กระแสตรง จากนั้นจึงควบคุมการหมุนของชุดเฟืองพวงมาลัยผ่านชุดเฟืองลดกำลังไฟฟ้า ดังภาพด้านบน หากโพเทนชิออมิเตอร์ไม่ได้เชื่อมต่อกับชุดเฟืองขับ ก็สามารถเชื่อมต่อกับเพลาอื่นๆ ของชุดเฟืองลดกำลังไฟฟ้า เพื่อให้ได้ช่วงการหมุนที่กว้างขึ้น เช่น การหมุน 360° โดยการควบคุมอัตราทดเกียร์ ซึ่งอาจทำให้เกิดความคลาดเคลื่อนสะสมมากขึ้น แต่จะไม่เกิดความคลาดเคลื่อนสะสม (กล่าวคือ ความคลาดเคลื่อนจะเพิ่มขึ้นตามมุมการหมุน).
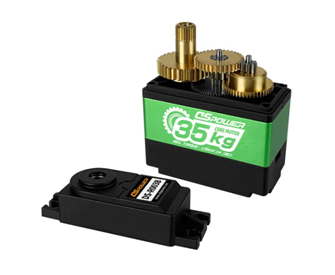
ด้วยโครงสร้างที่เรียบง่ายและต้นทุนต่ำ เฟืองบังคับเลี้ยวจึงถูกนำไปใช้งานหลากหลายรูปแบบ ไม่เพียงแต่ในเครื่องบินจำลองเท่านั้น แต่ยังถูกนำไปใช้ในแขนหุ่นยนต์ หุ่นยนต์ รถยนต์บังคับวิทยุ โดรน บ้านอัจฉริยะ ระบบอัตโนมัติทางอุตสาหกรรม และอื่นๆ อีกมากมาย สามารถทำงานได้หลากหลายรูปแบบ นอกจากนี้ยังมีเซอร์โวแรงบิดสูงและความแม่นยำสูงสำหรับใช้งานในสาขาที่ต้องการความแม่นยำสูง หรือสาขาที่ต้องการแรงบิดและโหลดสูง
เวลาโพสต์: 20 ก.ย. 2565