เซอร์โวแบบอนุกรม หมายถึงมอเตอร์เซอร์โวชนิดหนึ่งที่ควบคุมด้วยโพรโทคอลการสื่อสารแบบอนุกรม แทนที่จะใช้สัญญาณพัลส์ไวด์ธมอดูเลต (PWM) แบบเดิม เซอร์โวแบบอนุกรมจะรับคำสั่งและคำสั่งผ่านอินเทอร์เฟซแบบอนุกรม เช่น UART (Universal Asynchronous Receiver-Transmitter) หรือ SPI (Serial Peripheral Interface) ซึ่งช่วยให้สามารถควบคุมตำแหน่ง ความเร็ว และพารามิเตอร์อื่นๆ ของเซอร์โวได้อย่างแม่นยำและล้ำหน้ายิ่งขึ้น
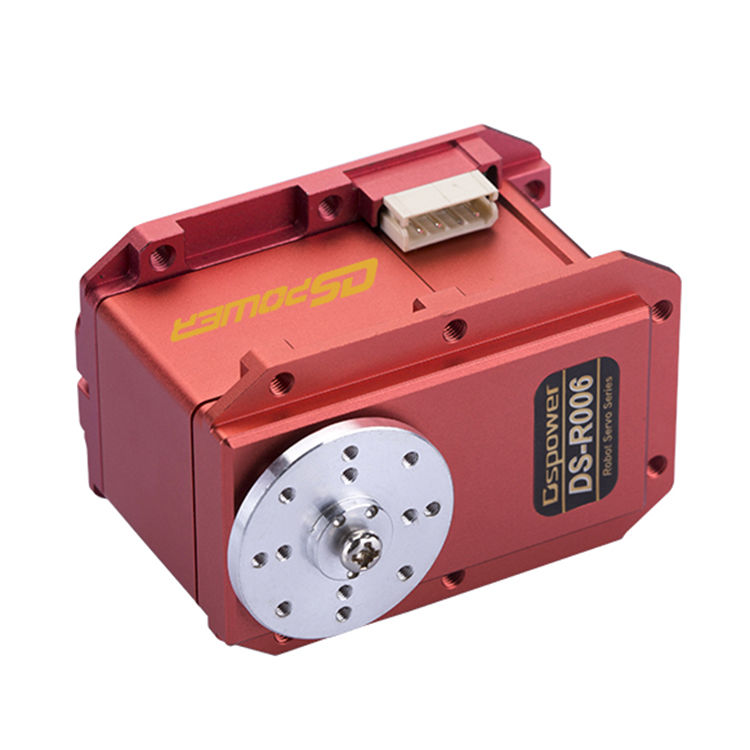
เซอร์โวแบบอนุกรมมักจะมีไมโครคอนโทรลเลอร์ในตัวหรือชิปสื่อสารเฉพาะทางที่แปลคำสั่งแบบอนุกรมและแปลงคำสั่งเหล่านั้นให้เป็นการเคลื่อนที่ของมอเตอร์ที่เหมาะสม เซอร์โวแบบอนุกรมอาจมีฟังก์ชันเพิ่มเติม เช่น กลไกป้อนกลับเพื่อให้ข้อมูลเกี่ยวกับตำแหน่งหรือสถานะของเซอร์โว
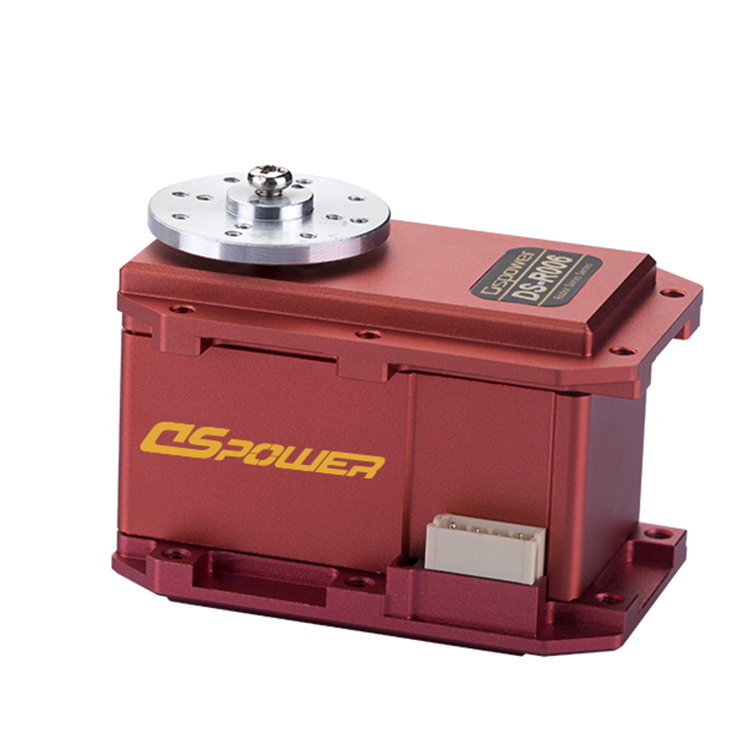
ด้วยการใช้โปรโตคอลการสื่อสารแบบอนุกรม เซอร์โวเหล่านี้จึงสามารถผสานเข้ากับระบบที่ซับซ้อนได้อย่างง่ายดาย หรือควบคุมโดยไมโครคอนโทรลเลอร์ คอมพิวเตอร์ หรืออุปกรณ์อื่นๆ ที่มีอินเทอร์เฟซแบบอนุกรม เซอร์โวเหล่านี้มักใช้ในงานหุ่นยนต์ ระบบอัตโนมัติ และงานอื่นๆ ที่ต้องการการควบคุมมอเตอร์เซอร์โวที่แม่นยำและตั้งโปรแกรมได้
เวลาโพสต์: 07 มิ.ย. 2566